- El modelo mantiene mejor su rendimiento que una red puramente basada en datos cuando encuentra escenarios distintos, muestras pequeñas o información afectada por ruido.
- El trabajo utiliza el conjunto público Argoverse 2 y no demuestra todavía un sistema de conducción autónoma funcionando en tráfico real.
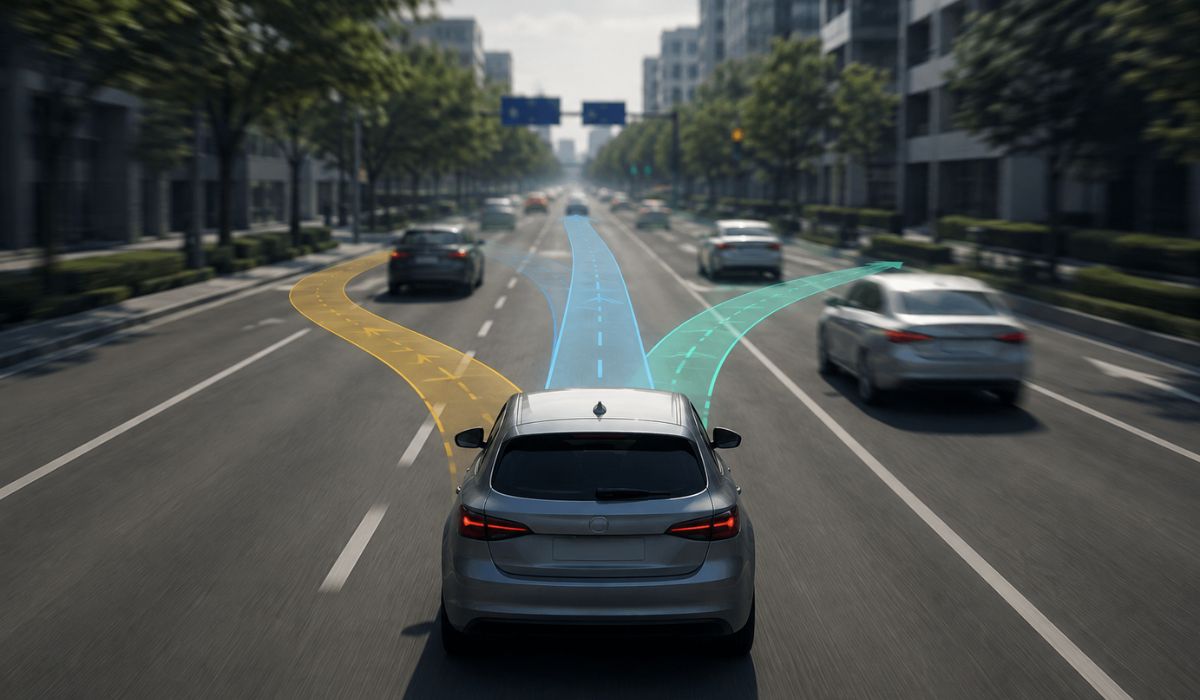
Predecir dónde estará otro vehículo durante los siguientes segundos es uno de los problemas fundamentales de la conducción automatizada. Un estudio publicado en Scientific Reports plantea que incorporar conocimientos físicos directamente dentro de la red neuronal puede mejorar esa predicción cuando los datos disponibles son imperfectos o diferentes de los utilizados durante el entrenamiento.
Los sistemas convencionales de aprendizaje profundo aprenden principalmente observando grandes cantidades de ejemplos. Esto permite capturar comportamientos complejos, pero puede generar problemas cuando aparece una situación poco representada en los datos, precisamente uno de los escenarios más sensibles desde el punto de vista de la seguridad vial.
El trabajo desarrolla una red LSTM informada por física, un enfoque conocido como Physics-Informed Neural Network o PINN. Además de minimizar el error entre predicciones y datos reales, el entrenamiento incorpora restricciones derivadas de un modelo de movimiento.
La física utilizada no pretende describir perfectamente el comportamiento humano. Los conductores toman decisiones que no pueden condensarse en una ecuación sencilla. El objetivo es proporcionar al modelo una referencia sobre cómo pueden desplazarse los vehículos dentro de límites razonables.
La investigadora entrenó y evaluó el sistema con Argoverse 2, un conjunto público de datos procedentes de tráfico y sensores utilizado habitualmente para investigación en conducción automatizada.
Los experimentos prestaron especial atención a situaciones en las que el entrenamiento utiliza pocos ejemplos, los datos contienen ruido o el modelo debe extrapolar hacia escenarios diferentes de aquellos que ha visto anteriormente.
En estas condiciones, la red informada por física mantuvo un comportamiento más robusto que el modelo puramente basado en datos utilizado como comparación. El estudio muestra reducciones muy pronunciadas del error en determinados experimentos y una convergencia más estable cuando disminuye la cantidad de información disponible.
Eso no significa que el sistema sea diez veces más seguro ni que reduzca en esa proporción los accidentes. Las métricas analizadas corresponden al error matemático de predicción dentro de experimentos concretos, no a estadísticas de circulación real.
El trabajo tampoco integra el modelo en un automóvil autónomo completo. Predecir trayectorias es solo una fase dentro de una cadena mucho más amplia que incluye sensores, detección de objetos, planificación, control, redundancias y sistemas de seguridad.
El interés del enfoque está precisamente en los denominados casos extremos, situaciones infrecuentes que resultan difíciles de representar en cantidades suficientes dentro de los conjuntos de entrenamiento.
Las redes informadas por física intentan reducir la dependencia exclusiva de observar previamente todos los comportamientos posibles. En lugar de aprender únicamente correlaciones de datos, incorporan restricciones que ayudan a descartar soluciones físicamente incoherentes.
El estudio abre así otra vía para mejorar la robustez de los sistemas de asistencia y conducción automatizada, aunque su utilidad real deberá demostrarse posteriormente en simulaciones más complejas y pruebas bajo tráfico representativo.